


潜水作業のリスク削減と水中点検・作業の効率化を実現

潜水士依存からの脱却と安全な水中作業環境の構築へ。水中機械化ソリューションは、ROVやUSVなどのロボット技術を活用し、目視・測定・清掃などの水中工程全体を高度に機械化します。作業効率の向上、経年データの精度化、安全性の確保を同時に実現し、現場の課題に最適な工程設計をご提案します。
製品・サービスは、文末の「JOHNANソリューション」欄に掲載しております。>詳しくはこちら
1. 水中作業の機械化という考え方
(1)なぜいま、水中作業の機械化が必要なのか
陸上の「無人化施工」が定着し、国土交通省においては2024年3月に「自動施工の安全ルール」を策定しました。水中でも従来より機械化は進められています。しかし、小規模な点検や補修、狭い場所の作業は、視界の悪さや流れの影響からいまも有人潜水に依存している状況です。次の3点が新たな機械化を後押ししています。
- 法令上の制約
潜水業務は潜水士免許が必要で、高気圧作業安全衛生規則により水深に応じた潜水時間や減圧手順が定められています。水深が深いほど1日の作業時間が短くなり、工程が潜水計画に制限されます。 - 担い手の確保
有資格者の高齢化や後継者不足により、工期が決まっていても潜水チームの手配がつかない事態が生じています。地元ではない遠方から潜水チームを依頼するケースが発生しています。 - 記録水準の上昇
長寿命化計画では点検結果の継続的な比較が求められ、目視とスケッチでは経年比較の精度に限界があります。
水中機械化の目的は、潜水士の代替を進めることではありません。潜水回数と時間を減らし、潜水士には安全に人でしかできない作業に集中するという工程設計の考え方が前提です。
(2)水中機械化の全体像(作業船系とロボット系)
「水中機械化」には性格の異なる2つの系統があります。
- 作業船系(水中バックホウ、グラブ浚渫船など)
大きな出力と反力を確保でき重作業に対応しますが、船舶の進入路や段取りが必要であり、狭い場所や構造物内部には入ることができません。 - ロボット系(ROV、USV、その他)
小型で狭い経路にも比較的スムーズに入ることができ、準備の負担も軽い反面、大きな力を出す作業には向いていません。
両者は競合というわけではなく、作業船が入れない場所・小規模作業・頻度の高い点検をロボット系が受け持つという補完関係にあります。導入で失敗が起こりやすいのは、この使い分けを誤ったときです。ロボット系に重作業を求めれば力不足となり、一方で軽微な点検のたびに作業船を手配すれば費用と段取りが過大になります。まず自社の作業がどちらに適しているか見極めることが、投資判断のスタート地点となります。
(3)水中作業の「機械化レベル」
水中機械化には段階があります。様々な切り口がありますが、ここでは簡単に「作業範囲」で整理します。業界標準ではなく、導入検討をしやすくするための当社独自の整理です。
※表が見切れている場合は左右にスクロールしてください
| 段階 | 内容 | 主な装備 | 前提条件 |
|---|---|---|---|
| Lv.0 | 潜水士による有人作業 | 潜水器材、水中カメラ | 潜水計画・減圧管理 |
| Lv.1 見る | 遠隔での目視点検 | オブザベーションクラスROV、カメラ、照明 | 視界、テザー経路 |
| Lv.2 測る | 位置・寸法・地形・埋設物の定量データ取得 | ソナー、音響カメラ、マルチビーム測深器、ケーブル・パイプトラッカー | 測位・姿勢・音速の補正 |
| Lv.3 触れる | 異物回収、清掃、簡易な着脱 | マニピュレータ、クローラ、吸引装置など | 把持時の姿勢保持、反力の処理 |
| Lv.4 直す | 軽微な補修(ケレンなど) | オブザベーションクラスROV、ワーククラスROV、専用工具、固定・反力確保機構など | 反力の確保、出来形の確認方法 |
2. 水中機械化の具体的な適用場面
(1)ダム・水力発電設備
取水口、除塵設備、放流設備の周辺は堆砂や流木の堆積、スクリーンやコンクリートの劣化が生じやすい箇所です。従来の減水を伴う点検や潜水調査に対し、ROVは確認の頻度を上げやすい点が利点です。
- 目視点検:ゲート、スクリーン、法面のひび割れ・剥離
- 定量把握:ソナーによる堆砂状況、欠損部の形状
- 異物回収:取水口周辺の堆積物の軽微な除去
- 補修:対象面への固定を前提とした表面清掃・ケレンなど
閉鎖水域で流れが少なく、ロボット系とは相性のよい領域です。一方、堆砂の除去そのものは作業船系や専用設備の領域となります。
(2)港湾・河川構造物
岸壁、護岸、橋脚、水門などは水中部を面的に把握する必要があり、USVにマルチビーム測深器を搭載すれば水底地形と洗掘状況を面的に取得できます。ただし船底固定の測深器では岸壁の鉛直面のように入射角が浅くなる部分は取得できず、ヘッドを傾ける構成、ROVへの搭載、近接目視との組み合わせが必要です。測深器を積めば構造物全体が3次元化できるわけではありません。洗掘の進行や根入れ部の状態は点を見る潜水調査では捉えにくく、面のデータを経年比較することで補修の優先順位を判断できます。
(3)上下水道・水処理施設
浄水池、配水池、沈殿池などは断水・水抜きを伴う清掃と点検が負担です。稼働状態のまま確認できれば停止期間を短縮できます。閉鎖空間のためテザーの取り回しと回収手順の事前設計が最重要で、有効塩素を含む水域では機体の素材選定にも配慮が必要です。
(4)洋上風力・海洋構造物
基礎部の点検、防食状況の確認、係留素の状態把握など継続的なO&Mが発生します。この領域では機体性能より母船の確保と海象条件が制約となるため、USVにROVを搭載して陸上から遠隔操作する構成や、テザーを外して音響通信で操作するuROV(untethered ROV)、海中のドッキングステーションに機体を常駐させるレジデント型の運用が実用段階に入りつつあります。国内でも内閣府のAUV利用実証事業で、自律航行する水上艇とROVによる水中部点検が実証されました。ただしテザーを外すと通信帯域が制限されるため、広範囲の点検は自律・テザーレス、確認と作業は有線のROVという使い分けが現実的です。
3. JOHNANソリューション
当社はROV「MOGOOLシリーズ」を軸に、水域の機材と運用をあわせてご提案しています。USVなどROV以外のご相談も応じることが可能です。機体の販売にとどまらず、お客様の作業をどこまで機械に置き換えられるかを一緒に設計することを重視しています。
※各機種の詳細につきましては、製品紹介ページをご覧ください。
(1)ご提供の形態
| 形態 | 想定されるお客様 |
|---|---|
| 機体のカスタマイズ販売 | 自社で運用体制を持つ、または構築予定のお客様 |
| 機械化・実証試験 | まず効果やオペレーションを確認したいお客様 |
(2)当社の推奨機種
MOGOOL シリーズは様々なモデルを展開しており、水深、可搬重量、推進力の条件に応じて最適な組み合わせをご提案できます。
● MOGOOL-PRO P3000-A

推進力とコストのバランスに優れ、ダム、湖沼、港湾、内海に加え外海でもご利用いただけます。給電式のため稼働時間の制約が少なく、点検から軽作業まで対応します。
● MOGOOL-PRO P14000-ⅡA / P14000-ⅢA
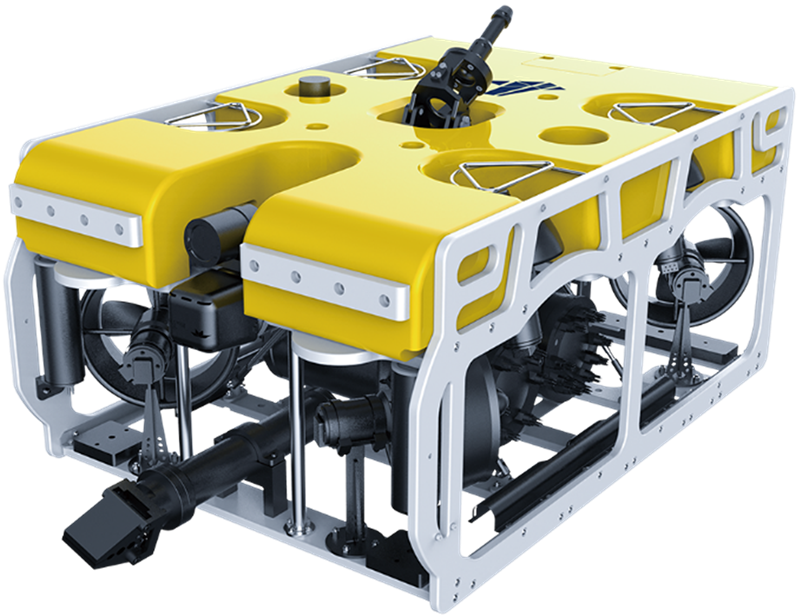
水中可搬重量が大きく、マニピュレータやソナーなど複数のオプションを同時に搭載できます。作業系の機械化(Lv.3)の中核機種で、Lv.4については対象物への固定方法とあわせて個別にご相談ください。より大きなペイロードを確保できる上位機種もございます。
(3)アフターサービスについて
メンテナンスや修理は京都の本社で実施しておりますので、安心してご利用いただけます。ご不明な点やご質問などございましたら、お気軽にお問い合わせいただけますと幸いです。
詳細情報はアフターサービスページをご覧ください。
ROV「MOGOOLシリーズ」は、様々な業界分野における「調査・点検・検査・環境保全」など、
皆様の業務課題に応じたソリューションをご提案しております。
ROV「MOGOOLシリーズ」導入事例をご紹介! 水中調査、点検、検査、環境保全など、様々な分野の課題を解決してきた実績をご覧ください。
関連ソリューション
製品・サービスのご相談、ご質問やお見積り依頼等がありましたら、
お気軽にお問い合わせください。Web商談も対応いたします。
(平日8:30~17:00)